


2009年12月15日
車両制御用『広域・高分解能小型センサ内蔵ハブベアリング』を開発
【広回転域に対応し、車両制御の高度化に貢献】
NTN株式会社(以下NTN)は、SNR社(仏)と共同で開発した高分解能回転センサを内蔵し、車両制御の高度化に貢献する『広域・高分解能小型センサ内蔵ハブベアリング』を開発しました。
多くの車輪用軸受(ハブベアリング)には、車速検知・ABS※1・ESC※2等の車両制御を可能にする車輪回転センサが組込まれています。車輪回転センサは、円周方向にNS極が交互に同一間隔で着磁された磁気エンコーダ(回転側)の磁極変化をセンサ(固定側)で検出し、車輪の回転信号として車両制御等に使用されています。
回転信号を細かく(高分解能化)することで、車両の僅かな移動量を検出することが可能となり、より細やかな車両制御が可能となります。NTNは、従来の磁気エンコーダを使用して最大40倍までの分解能を有する磁気センサを組み込んだ「高分解能回転センサ付ハブベアリング」を2007年に開発しましたが、高速時においては、データ処理能力負荷が高いという課題(低速走行時の高分解能を維持したままで高速走行時の単位時間当たりの出力パルス数低減)がありました。
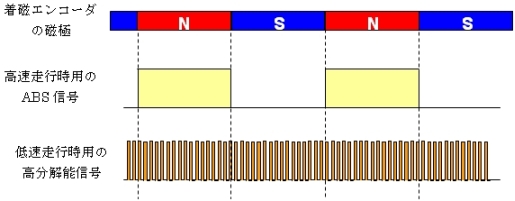
今般、NTNはABS信号と高分解能信号の2種類の信号出力が可能な『広域・高分解能小型センサ内蔵ハブベアリング』を開発しました。本開発品は、低中速域では高分解能信号を使用して車輪の回転速度を従来の40倍の精度で検出可能なため、車両の僅かな動き(標準的な車両で1mm)を検知することができ、車両制御において最適なタイミングでの制動力制御が可能となります。一方、高速域では、ABS信号を使用するため、データ処理能力に対する負荷を小さくできます。
本開発品の高分解能信号は、回転方向を検知するために2種類のパルス(AB相パルス)を出力しており、これらのパルスの出力状況を見ることで、坂道発進時の後退検知や自動駐車等の車両制御に必要と考えられる車両の前進後退の検知が可能です。また、センサ内IC(集積回路)の小型化による設計自由度の向上により、開発品の小型化が可能となりました。
NTNは、本開発品を車両制御の高度化に貢献できる商品として、グローバルに市場展開していきます。
※1 ABS : アンチロック・ブレーキ・システム (タイヤのロック防止装置)
※2 ESC : エレクトロニック・スタビリティー・コントロール (車両姿勢安定装置)
【 特 長 】
| (1) | 高分解能信号(従来比40倍)とABS信号を同時出力(磁気エンコーダは従来と同じ) | |||
| 低中速域 | : 高分解能信号 | ⇒ | 車両の僅かな移動量検出が可能 (従来比1/40 : 車両1mmの動きを検出) |
|
| 高速域 | : ABS信号 | ⇒ | データ処理能力に対する負荷が小さい | |
| (2) | AB相パルス出力により回転方向検出可能 | |||
| ⇒ 車両の前進/後退の判別が可能 | ||||
| (3) | 従来に対しICをコンパクト化 | |||
| ⇒ ハブベアリングのコンパクト化 | ||||
【 解 説 】
| (1) | 高分解能信号(従来比40倍)とABS信号 |
 |
|
| (2) | AB相パルスによる回転方向検出 |
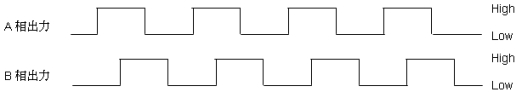 本製品では、上図に示すような位相の異なる2つの信号(A相、B相)が出力されます。軸受がある方向に回転し、それぞれの信号が上図の左から右に向かって出力された場合、A相がLowからHighに変化した後でB相がLowからHighに変化します。
回転方向が逆になった場合、上図の右から左に向かった信号が出力されるため、B相がLowからHighに変化した後でA相がLowからHighに変化します。
この変化の順番を判定することで、軸受の回転方向、つまり、車両の前進/後退を判断する事ができます。
|
|
| (3) | ICの小型化による開発品の小型化 |
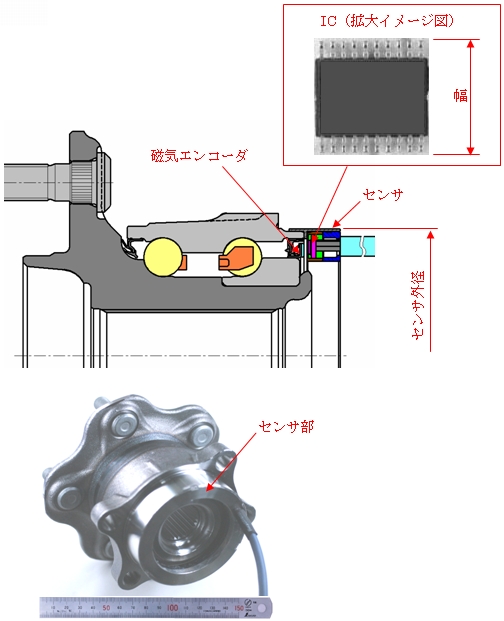
| センサ内の磁気エンコーダに対向する位置にICが組込まれています。このICを小型化(幅 : 約20%小型化)することで、ハブベアリングの外径を小さくする事が可能になりました。 | |
 |
|
【 用 途 】
- 自動車用ハブベアリング
【問合せ先】
- 自動車商品本部 自動車企画部